先週末は体調を崩し、飛行場にもまともに行けず進捗無しですが、
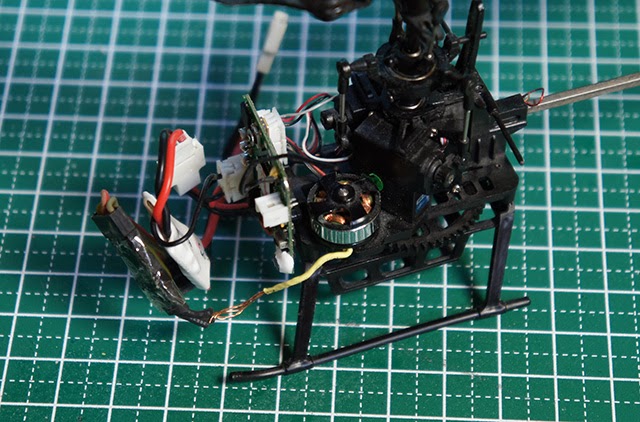
去年の末?から不調が続いているmini cpの旗艦2S-2Sがやっと復調しました。
行った処置は、モーター(メイン、テール)交換、受信機交換、ESC(テール)交換、各パーツ間の配線交換
って、メカはすべて交換してしまいました。
前回この関連記事でメインモーターからのノイズが原因かとの推定から、モーター交換後は室内手持ちでは安定していたのですが、いざ外で飛ばすと全く駄目でした。
こうなると、残る原因は、ESCの設定という事になるのですが、自分では全く変更した記憶がありません。
しかし、念のためにsaveされたデータを見てみると
2013年6月のデータ(バージョンは10.4です)
2013年12月22日のデータ
現在の設定
何が違うかというと
ズバリ Damping Forceです。
というか、なんとなく思い出すのは、6月時点ではブレーキ使わずにPWM Frequencyをlowで使ってたかな?という事です。
ではなぜ思い当らないのに設定が変わったかというと、blheliのバージョンをアップするためにファームを書き換えますが、その時一緒にデフォルトの設定を書き込んでしまったようです。
12月時点のデータとデフォルト設定を比べると全く同じで、Damping forceもHighです。
この前、これをMidium Lowに変えると嘘のように復調しました。
しかし、なぜ前はブレーキかけるとクルクルパー病になっていたにもかかわらず、今回大丈夫なのかは?です。
で、他に思い当るのがmaster cpです。こちらもさんざんテールモーター、ローターを交換して何とかまともに飛ぶようにはなったのですが、どうもローターが小さすぎです。
で、設定はどうなっているかと調べると
ちゃんと?Medium Lowになってます。
しかし、もっと減らしたり無くしたりすることはできます。
また、やる気になってきました。
2014年1月23日木曜日
2014年1月18日土曜日
新機体 着弾!
飛行場でも、ちらほら実機を目にするようになってきたT-REX150。
一部パーツの耐久性が悪かったり、設定が難しかったり、思ったより力が無かったりで評価が分かれるところですが
実際見ると金属パーツてんこ盛りで物欲を刺激されます。
そんな折、我が家にも新しい仲間が到着しました。
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・それは
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・この手法、もう古いって!
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・使い古されて結果は読まれてるって!
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・でも、やりたくなっちゃうんですよね。
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
・
ジャジャ~ン!
予想通り? 4機目のmini cpです。しかも、中古!
オークションで落札しました。
どノーマルかと思いきや、
メインモーターはブラシレス!、しかし、小っさ!HP03でしょうか?
その分軽い。バッテリーなしで36g
ESCも見慣れない
BECが無い1S専用でしょうか?アーミングもBLHELIと違って聞きなれない音がします。
が、おまけで
バッテリー12本、使えないって書いてありましたけどダメなのは一本だけで機体のLVCカットをすればまだ十分使えそうです。
プラス
パーツ一杯
あまり使わないパーツもあるけど、国内最安値販売店価格で計算して10700円分ありました。
もちろん落札価格はこれよりかなり下です。
ジャンク扱いで となっていたのでどんなもんかなと思ってましたが、なかなかいい買い物でした。
walkeraはヘリに力入れてないみたいだし、もうmini cpは人気ないのかなって思っちゃいます。
私は一度気に入ると同じ機体を長く使うようです。使ってるといろんなノウハウも蓄積されるし、修理もしやすくなります。
と言っても弄りまわしてオリジナルの面影が無くなってきてますが。
もう一つの理由が
大量に買い込んだパーツ、このほかにフレームとスキッド関係でもうひと箱あります。
これがなくなるまではなかなか次の機体に行けません。
2014年1月17日金曜日
ダメセルのあるLipoの再利用
羊羹のような6S4000mah Lipoは、goblinやT-REX600eに使っていましたが、6Sの内1セルだけ電圧が上がらず、エラーで充電ができなくなりました。
ここで、普通は廃棄処理ですが、いかにももったいないので再利用を考えてみました。
カバーを剥くと
こんな感じで1S毎に分かれています。なのでこのうち利用する4S分だけ残してダメセルを含めて2Sだけ分離します。
実は上記2枚の写真は再利用のため配線替えを行った後の写真です。
完成形、セルはグラス入りテープで保護し、バランス端子は4S用に付け替え、充電端子は4Sに移動します。コネクターもXT60用のアダプターを作りました。
なぜ4Sかというと、私のポータブル充電器は18VがMAX入力だからです。
いつもはこの充電器に、ポータブル鉛蓄電池を使っています。
まあ、マイクロヘリ用にはこれで十分ですが、緊急用にあれば良いかなと。
しかし、ほんとの目的は
自作のlipo保温箱です。100円ショップで買ったお弁当箱に自分でスチレンボードを裏張りし断熱したものです。
開けるとこんな感じ。ヒーターの配線に温度センサーを結束バンドで固定し、絶対に入れ忘れないようにしています。センサーを入れ忘れると燃えます。
ごちゃっと1S・2SLipoが入ってます。
で、このヒーターに再利用lipoを繋ぎます。
バランス端子にアラーム付の電圧計を取り付けて過放電にならないようにしています。
温度設定を30度にしていると5時間使っても3.8Vまでしか下がりませんでした。
ここにペットボトルのコーヒーも入りますので冬は欠かせません。
2014年1月13日月曜日
ARDUCOPTER 飛行テスト
なんとか一応の設定ができホバリングまではできるようになったARDUCOPTERの飛行テストを行いました。(今までも散々やってはいるのですが)
手動操作から、高度維持モード、高度と位置維持モードに入れてみましたが、
高度維持は何とか設定がおおむねあっているのかまともです。
が、ひどいのは位置維持です。このモードに入れた途端に、勝手に動き出します。
最初は前後に揺れる感じですがだんだん大きくなり、そのうち半径10m位の円を描いて飛びます。
動画です。キャプションで高度維持と高度・位置維持を表示していますが、表示されている時はそのモードに入れている時です。何も表示されていないときはマニュアル操作です。
このフライトのログです。
楕円で囲ったところが、位置・高度維持モードの所です。
赤線は、エルロンのスティック入力、緑線がエルロンサーボの動き、青線はスロットル入力です。
楕円の部分はエルロンの入力が無いのに左右に機体を動かしているのが解かります、エレベーターについても同じ動きでした。この周期の大きな動きがサークル飛行の原因でしょう。
位置の情報取得が遅いのか、フィードバックが遅いのか??ですが、今週末リポ18本分調整飛行を行ってやっとここまでです。
しかし、これ以上調整するところが無いのでどうしたらいいのか困ってるのが現状です。
ログに飛行経路を表示する機能がありました。
なんとなく実際の飛行経路にあってそうです。このデータはGPSのデータですが、
GPSについては、常時9個から11個の衛星を受信するようになり位置維持モードに入れることができるようになって一歩進歩です。
週末フライト(MINI CP & V120D02S)
今日は日中は風もなく日差しがあってそんなにも寒くなかったので、良いコンディションで飛ばすことができました。
腕はさっぱり上達しないので、マッタリ飛ばしてます。
機体はMINI CP 2S-1SとV120D02S 2S+テールモーターダイレクトドライブで、お気に入りの2台です。
ローター回転を抑えた(MINI CP 5500回転、V120D02S 4500回転)マッタリ仕様ですが、音も静かでギア比が大きい分トルクがあって飛ばしやすいです。
今練習してるのが、正面バック八の字からピルフリで背面バックにしてそのまま八の字の繰り返し ですが、背面と正面を連続すると頭の中がこんがらがってなかなかうまく行きません。動画を後で見てもほとんどできてません。
腕はさっぱり上達しないので、マッタリ飛ばしてます。
機体はMINI CP 2S-1SとV120D02S 2S+テールモーターダイレクトドライブで、お気に入りの2台です。
ローター回転を抑えた(MINI CP 5500回転、V120D02S 4500回転)マッタリ仕様ですが、音も静かでギア比が大きい分トルクがあって飛ばしやすいです。
今練習してるのが、正面バック八の字からピルフリで背面バックにしてそのまま八の字の繰り返し ですが、背面と正面を連続すると頭の中がこんがらがってなかなかうまく行きません。動画を後で見てもほとんどできてません。
2014年1月12日日曜日
ARDUCOPTER GPS感度についてⅡ
GPSアンテナの位置が悪さして衛星数が少ないかと推定しましたが、違ってました。
今日たんぼ飛行場へ持って行ったのですが、やはり受信しません。

どこからか雑音を拾っているようです。
devil450は、ESCへの電源とは別に、受信機へは単独でBECを付けて供給していますが、受信機のみ電源を入れている時はきれいにGPSは受信しています。しかし、ESCへ電源供給したとたんに感度が悪くなり、ロックしなくなります。
GPSアンテナへの配線が雑音を拾っているようです。
上の動画でもわかり通り、配線を離したり近づけたりするとGPSがロックしたり外れたりします。
青色のLEDが連続点灯でロック、点滅でロックしてない状態です。
これは、配線が雑音を拾っているのだと思って、シールド線に交換してみました。
が、結果は同じです。
BECがノイズを出しているのかと思って、ESCからの給電に変更しても同じです。
???
配線の位置を変えたり、コントローラの設定をいろいろ変えても結果は変わりません。2時間ほど悩んだ後に、最後の手段で、別にもう一つあるGPSアンテナ(EAGLETREE製)に交換しようと思ってしげしげと眺めてみると
配線はシールド線を使ってないですが、アンテナ根元にフェライトコアが巻きつけてあります。
という事は、ノイズはシールド線では取れなくてもフェライトコアで除去できる可能性があります。
で、
同じようにシールド線にフェライトコアを巻きつけてみました。アンテナの根元にある緑色がフェライトコアです。
シールド線なので(戻すのめんどくさいのでそのまま使います)巻き数が4回しか巻けませんでした。
が、この状態では机上でESCへ電源供給してもロックは外れません。
明日こそは位置固定モードで飛ばせるでしょうか?
2014年1月11日土曜日
walkera受信機の怪(記事修正あり
前回の記事で、V120D02Sの受信機のスロットルチャンネルの出力がリニアでないことが解かったので、他の受信機についても調べてみました。
まず、master cp
プロポはDEVO7E、deviation3.0です。
で、スロットルカーブを直線45度、トラベルアジャストを±100にしてオシロでPWM波形を見てみました。
結果は愕然とします。
1.最スローからしばらくの間波形が出てきません。(0のままです)
2.フルスロットルにしてもPWMのデュテー比が100になりません。
3.センターでデューティ比は約30%でした。
文字を読んだだけでは理解できないと思いますので、動画をアップします。
動画の中でやってる事は
上記設定で、スロットルスティックをゆっくり上げていきました。
フルでデューティー比が100にならないので、トラベルアジャストを調整しました。
結果、115でフルスロットルです。
次に最スローにした時にデューティー比がちょうど0になるようにマイナス側のトラベルアジャストを調整したところ68でちょうど最スローで0になりました。
センターで30%という事はV120D02Sが80%ですから、全く逆のミキシングをかけてることになります。
???
しかし、よく観察すると、ホバリング域で変化が鈍く最スロー近くとフル近くで急激に変化します。
ホバリングではモーター回転一定の方がやりやすいので、RTFパッケージで、ビギナー用には良いのかもしれません。
また、V120やmini cpと特性が違うのは、搭載しているモーターの特性に合わせてるのかもしれません。
また、エルロンチャンネルについて調べると、ニュートラルでPPM信号1600μSで、右フルが1940μS、左フルが1300μSでした。
これも独特で、普通はニュートラル1500μSで1000~2000μSが一般的ですから、その辺のサーボテスターでニュートラルを出してサーボホーン角度を決めても意味がなさそうです。
また動作範囲に比べて帯域幅が狭いので非常にサーボの解像度が悪いことになります。
流石にコストダウンを徹底的に行ってるという感じです。
記事修正します。エルロンがニュートラルで1500μSでないのは、CCPMミキシングと3軸ジャイロのデレィのせいでした。
もう一度測定すると、ピッチ0で、しばらくするとゆっくり1500μSに戻りました。
次にmini cpです。
これはまたまた逆で、センターで80%(PWM信号を目視で判断して)でした。
センター時の波形
こちらはなんとなくV120D02Sと合ってる感じです。
まず、master cp
プロポはDEVO7E、deviation3.0です。
で、スロットルカーブを直線45度、トラベルアジャストを±100にしてオシロでPWM波形を見てみました。
結果は愕然とします。
1.最スローからしばらくの間波形が出てきません。(0のままです)
2.フルスロットルにしてもPWMのデュテー比が100になりません。
3.センターでデューティ比は約30%でした。
文字を読んだだけでは理解できないと思いますので、動画をアップします。
動画の中でやってる事は
上記設定で、スロットルスティックをゆっくり上げていきました。
フルでデューティー比が100にならないので、トラベルアジャストを調整しました。
結果、115でフルスロットルです。
次に最スローにした時にデューティー比がちょうど0になるようにマイナス側のトラベルアジャストを調整したところ68でちょうど最スローで0になりました。
センターで30%という事はV120D02Sが80%ですから、全く逆のミキシングをかけてることになります。
???
しかし、よく観察すると、ホバリング域で変化が鈍く最スロー近くとフル近くで急激に変化します。
ホバリングではモーター回転一定の方がやりやすいので、RTFパッケージで、ビギナー用には良いのかもしれません。
また、V120やmini cpと特性が違うのは、搭載しているモーターの特性に合わせてるのかもしれません。
もう一度測定すると、ピッチ0で、しばらくするとゆっくり1500μSに戻りました。
次にmini cpです。
これはまたまた逆で、センターで80%(PWM信号を目視で判断して)でした。
センター時の波形
こちらはなんとなくV120D02Sと合ってる感じです。
登録:
投稿 (Atom)